机器人
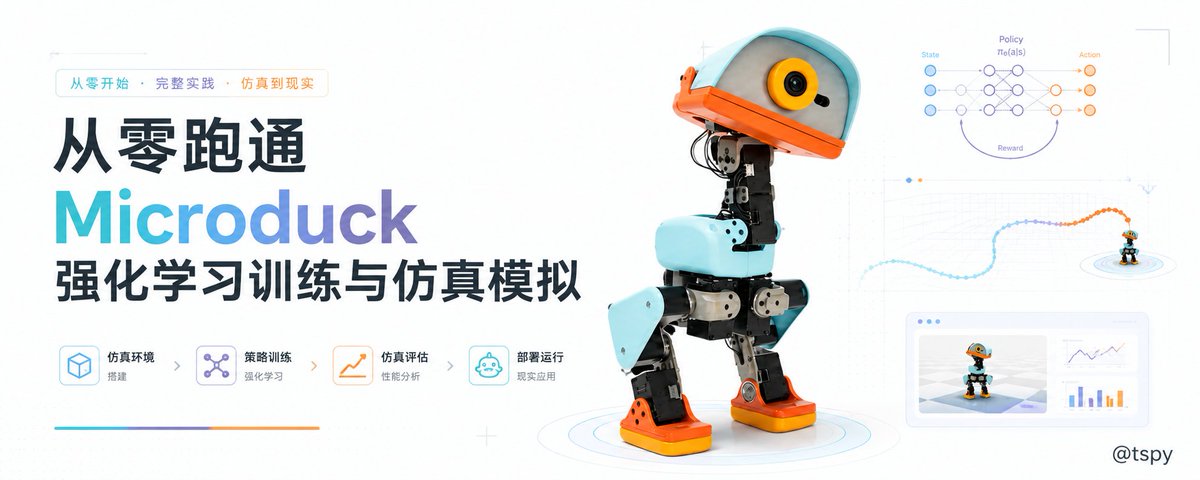
从零跑通 Microduck 强化学习训练与仿真模拟
这篇内容记录从零跑通 Microduck 强化学习训练与仿真的工程流程,前半部分介绍项目组成、训练与仿真分工、PPO 与策略控制原理、软硬件环境,以及训练和仿真环境的配置步骤,并进入训练方案制定。;本
开源机器人项目的复刻、仿真训练与部署流程。
这篇内容记录从零跑通 Microduck 强化学习训练与仿真的工程流程,前半部分介绍项目组成、训练与仿真分工、PPO 与策略控制原理、软硬件环境,以及训练和仿真环境的配置步骤,并进入训练方案制定。;本
这是一份 Microduck 小型双足机器人的 DIY 复刻指南。它先说明整机结构与控制链路(15 个 Dynamixel 舵机、其中 14 个策略关节、50 Hz 控制环、ONNX 策略与 MuJo