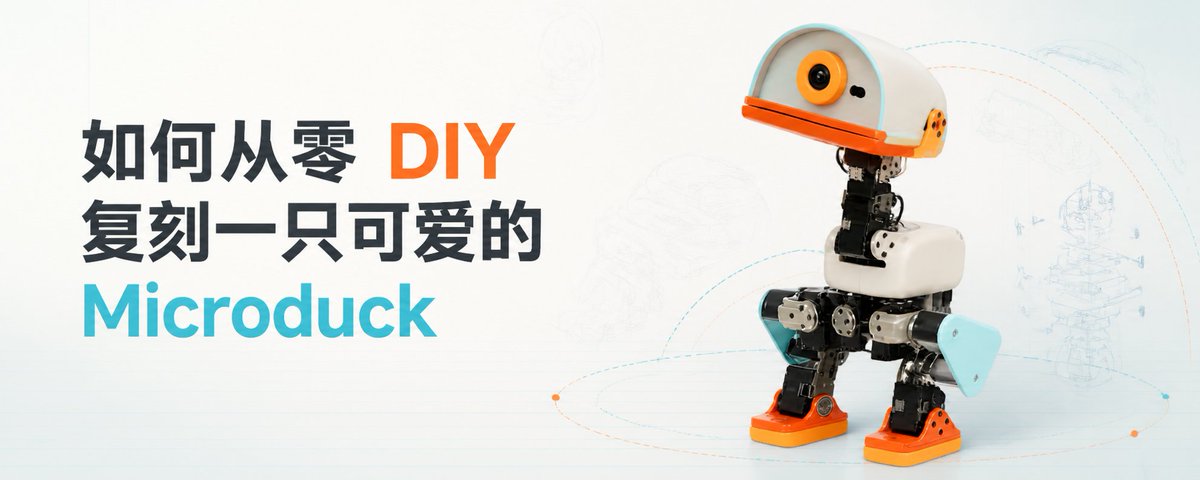
如何从零 DIY 复刻一只可爱的 Microduck
这是一份 Microduck 小型双足机器人的 DIY 复刻指南。它先说明整机结构与控制链路(15 个 Dynamixel 舵机、其中 14 个策略关节、50 Hz 控制环、ONNX 策略与 MuJoCo 训练的 sim-to-real 流程),再依次给出需要的知识基础、关键词表、BOM 与工具清单,并逐步讲解如何跑通官方仿真环境、如何从 MJCF 恢复装配关系并重建 CAD,以及舵机动作顺序、61 维观测布局和 ONNX 部署契约等最容易出错的地方。;本段承接 Microduck 复刻流程,说明从 MJCF/STL 转 CAD 后的工程件检查与单关节试制,讨论质量、材料、电源、Dynamixel 总线、IMU 桥接、主控 Linux 运行时、整机校准、策略导出与分级真机调试,并列出硬件变化后需要重新训练的条件。;本段列出常见故障排查表和项目验收清单。排查表按现象、高概率原因、优先检查组织,覆盖舵机、总线、IMU、ONNX、真机等常见问题;验收清单从仿真与训练、机械、电气、软件与校准、真机五个方面逐项检查,强调结果可重复。
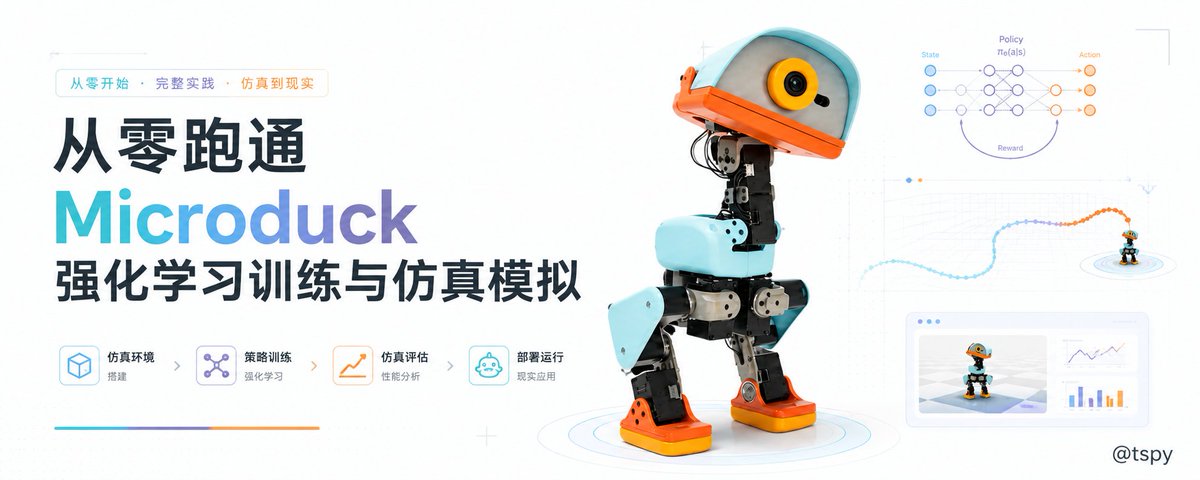
Microduck 是一只约 25 cm 高的小型双足机器人。
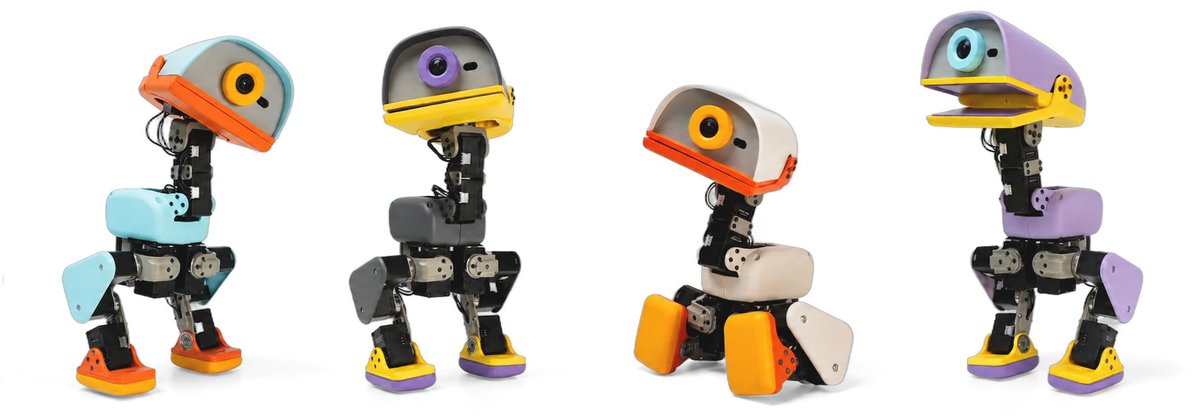
Microduck 用 15 个 Dynamixel 舵机构成双腿、颈部、头部和嘴部,其中 14 个关节由行走策略控制,嘴部单独控制。主控板持续读取舵机位置和 IMU 姿态,把这些数据交给一个 ONNX 神经网络,再把网络输出转换成新的关节目标。这个循环每秒运行 50 次。
与传统预先写好每一步关节角度的机器人不同,Microduck 的步态先在 MuJoCo 仿真器中通过强化学习训练,再部署到真机。
因此,复刻工作需同时完成四件事:
- 重建与仿真模型一致的机械结构
- 搭建舵机、电源、IMU 和主控系统
- 让真机使用与训练一致的关节顺序、坐标系和控制频率
- 将训练策略导出为 ONNX,并分阶段调试到能够站立和行走
机器人组成部分
从机械上看,Microduck 可以分为躯干、左右腿和头颈三条运动链:
- 躯干是整机根节点,安装主控、电源、电池和通信板
- 每条腿有髋 yaw、髋 roll、髋 pitch、膝和踝五个关节,两条腿共 10 个
- 头颈有颈俯仰、头俯仰、头偏航和头侧倾四个策略关节
- 嘴部还有一个单独舵机,因此总数是 15 个舵机、14 个策略动作
- 运动 IMU 安装在机身上,为策略提供角速度和重力方向
机器人站立时,神经网络每 20 ms 根据最新姿态重新计算下一组关节目标。被轻推或落脚产生偏差后,下一周期的动作会随状态变化,这就是它能够闭环保持平衡的基础。
开始前需要什么基础
你不需要是强化学习专家,但最好具备以下基础:
- 会使用终端执行命令,能安装 Linux 软件和查看日志
- 会使用一种 CAD 软件,并做过基本的 3D 打印装配
- 能使用万用表,理解电压、电流、共地和稳压的概念
- 了解舵机的 ID、零位、方向和机械限位
如某一项还不熟悉,可先完成仿真和单舵机台架,暂时不要直接制作整机。
七个关键词
- MJCF:描述机器人刚体、关节、质量、惯量、网格和碰撞关系的 XML 模型
- MuJoCo:运行 MJCF、模拟机器人运动和接触的物理仿真器
- Dynamixel:带位置反馈、可设 ID、能通过总线批量通信的智能舵机
- ONNX policy:训练完成后导出的神经网络;输入机器人状态,输出 14 个关节动作
- sim-to-real:让仿真中学会的动作尽可能迁移到真实机器人上的过程
- home pose:所有关节共同使用的参考姿态;策略动作会在这组基准角度上叠加
- RPI Robot HAT:安装在 Radxa 40 针排针上的接口与电源板,承担 Dynamixel 物理接口、主控供电以及音频和扩展传感器连接
本教程带你做到的程度
最终目标是一只能够完成以下闭环的复刻鸭:IMU 和舵机产生状态数据,主控以 50 Hz 运行策略,15 个舵机收到目标位置,机器人完成站立和行走。
摄像头、ToF、音频和 NFC 属于后续扩展,不影响第一版行走闭环。RPI Robot HAT 上与行走无关的音频、第二 IMU 和扩展接口也可以不装,但它承担的总线收发和主控供电功能须由原板或等效模块实现。
整个过程分成八个阶段:
- 固定源码版本
- 跑通仿真
- MJCF → 装配图与 CAD
- 机械试制电源、总线与 IMU
- 主控与运行时
- 校准、训练与 ONNX
- 分级真机调试
官方仓库用于确定控制接口、仿真和部署流程,第三方 microduck-replica 用于恢复装配关系并辅助 CAD 重建。
目录
- 系统架构与控制链
- 舵机、动作与关节顺序
- 61 维观测与 ONNX 契约
- 材料与工具
- 跑通仿真
- 从 MJCF 重建装配图与 CAD
- 电源与 Dynamixel 总线
- IMU 到 Dynamixel 桥接
- 主控、Linux 与运行时
- 舵机编号、零位与整机校准
- 训练、导出与部署策略
- 分级真机调试
- 硬件变化与重新训练
- 常见故障排查
- 项目验收清单
1. 系统架构与控制链
先不要急着购买零件,理解数据怎样在机器人里流动,后面的接线、校准和部署才不会变成照抄命令。
可以把 Microduck 看成“主控电脑 + 接口与电源板 + 一条设备总线 + 传感器 + 神经网络”:
- 主控从总线读取状态
- 神经网络计算动作
- 主控再把动作写回舵机
后面的接线、校准和部署,都是在维护这条数据链。
1.1 硬件路径
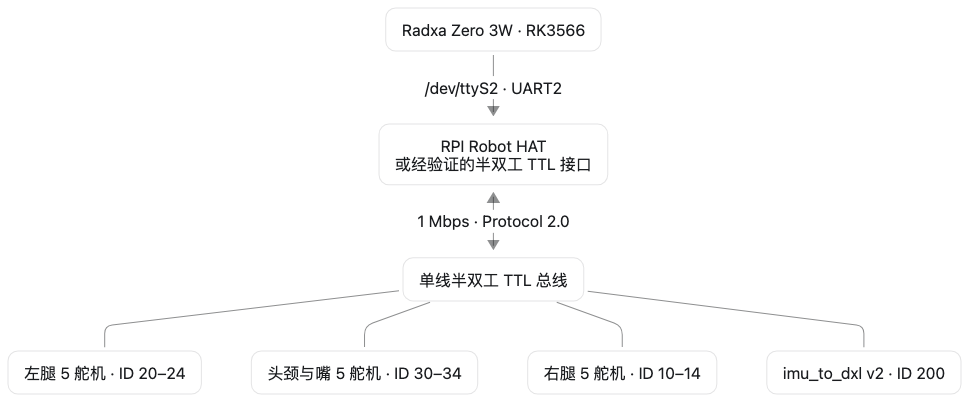
这里的单线指单根数据线,完整连接仍包含数据、VDD 和 GND。官方 HAT 同时提供 TTL 与 RS-485 接口,但 Microduck 的 XL330 使用三针 TTL 接口。
1.2 每个 20 ms 周期发生什么
官方 robotd 当前设计为 50 Hz:
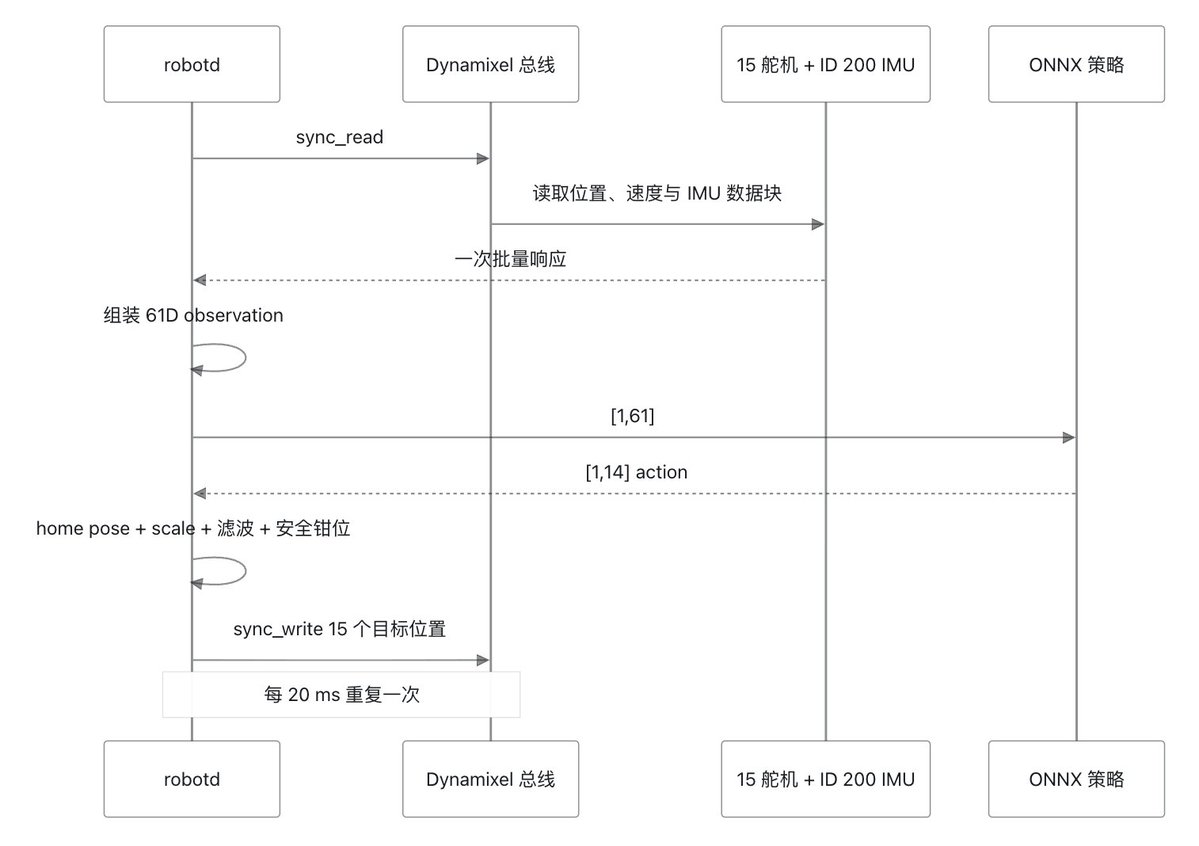
电压和温度不需要塞进每个 20 ms 周期。官方设计每秒另读一次慢速传感器寄存器,降低总线占用。
1.3 软件服务
官方运行时是 Rust workspace,没有采用 ROS 作为核心框架。当前架构把职责拆成多个守护进程:
- robotd:50 Hz 控制环、舵机总线、IMU、策略、安全
- configd:Wi-Fi、身份、配对和系统配置
- updaterd:签名更新、健康检查和自动回滚
- btd:手机 BLE 入口
- padd:手柄输入并发送高层 intent
- mediad:摄像头、音频、WebRTC 和部分感知
- tofd:8×8 ToF 深度流
控制接口使用 Unix socket 上的 JSON-RPC。
客户端发送“走多快、头看哪里、执行什么动作”,不是直接远程写舵机寄存器。
2. 舵机、动作与关节顺序
现在把控制链落到具体关节上。Microduck 有 15 个物理舵机,但行走策略只输出 14 个动作,因为嘴部不参加步态控制。运行时需要把 14 个动作插入一个包含嘴部槽位的 15 元目标数组,再发送到总线。
策略动作顺序是整个项目最不能重排的部分。顺序错一位,网络能正常推理,但动作会被送到错误的关节。
2.1 策略动作顺序
- Action 索引 0:左 hip_yaw,对应总线 ID 20
- Action 索引 1:左 hip_roll,对应总线 ID 21
- Action 索引 2:左 hip_pitch,对应总线 ID 22
- Action 索引 3:左 knee,对应总线 ID 23
- Action 索引 4:左 ankle,对应总线 ID 24
- Action 索引 5:neck_pitch,对应总线 ID 30
- Action 索引 6:head_pitch,对应总线 ID 31
- Action 索引 7:head_yaw,对应总线 ID 32
- Action 索引 8:head_roll,对应总线 ID 33
- mouth,不在策略动作中,对应总线 ID 34
- Action 索引 9:右 hip_yaw,对应总线 ID 10
- Action 索引 10:右 hip_roll,对应总线 ID 11
- Action 索引 11:右 hip_pitch,对应总线 ID 12
- Action 索引 12:右 knee,对应总线 ID 13
- Action 索引 13:右 ankle,对应总线 ID 14
2.2 14 维动作到 15 槽目标数组
在运行时内部,15 个电机目标可以理解为:
[左腿 5 | 头颈 4 | 嘴 1 | 右腿 5]
  0..4     5..8      9      10..14
策略动作数组则是:
[左腿 5 | 头颈 4 | 右腿 5]
  0..4     5..8      9..13
不能把 action 9 直接写给 15 槽数组的 index 9。那会把右髋命令写到嘴上,并让整条右腿错位。
2.3 被动关节不是策略关节
轮子和回差模型中的关节使用 passive_* 命名。它们可能出现在 MuJoCo 的 qpos/qvel 中,但不进入 14 维策略关节列表。
roller 或 backlash 模型会改变 MuJoCo 索引,因此自定义代码应调用官方辅助函数解析舵机关节。
3. 61 维观测与 ONNX 契约
神经网络并不会直接看到机器人,它只接收一个按固定顺序排列的 61 维数字数组,其中包含 IMU、关节状态、上一时刻动作和运动命令,网络返回 14 个动作值。
所谓部署契约,就是训练端和真机端必须对这些数字的顺序、单位和缩放达成完全一致。
最容易犯的错是网络能够运行、输入形状也正确,但某些字段顺序或单位不一致,导致真机做出错误动作。
3.1 完整布局
- 0..3,3 维:躯干坐标系角速度 gyro,rad/s
- 3..6,3 维:躯干坐标系中的投影重力 projected_gravity,单位向量
- 6..20,14 维:关节位置减去 home pose,rad,嘴部除外
- 20..34,14 维:关节速度,rad/s,嘴部除外
- 34..48,14 维:上一时刻策略的原始输出,动作缩放前
- 48..61,13 维:命令块
命令块为:
twist(3) + head_pose(4) + body_pose(6)当前运行时文档进一步明确其顺序:
48..51  vx, vy, vyaw
51..55  neck_pitch, head_pitch, head_yaw, head_roll
55..61  body x, y, z, roll, pitch, yaw
其中 vx、vy 使用 m/s,vyaw 使用 rad/s。四个头部目标和 body 的 roll、pitch 使用 rad,body 的 z 使用 m。
运行时把 body 的 x、y 和 yaw 固定为零,z、roll、pitch 只有在 body-pose 模式下才非零。
固定为零不代表可以删掉这些槽位,共享 61 维布局正是不同策略能够切换的前提。
3.2 ONNX 必须满足的条件
- 输入形状是 [1, 61]
- 输出形状是 [1, 14]
- 关节顺序与上节一致
- 单位、符号、home pose 和动作缩放与训练一致
- 观测归一化器已经烘进 ONNX
- 推理前应先做一次 warm-up,避免第一次调用延迟出现在控制周期中
3.3 归一化与导出
在仿真里直接 play 时,框架会应用训练时的观测归一化器,因此一个错误导出的网络可能仍然表现正常。
真机运行时没有外部 Python 训练器替你补这一步,必须使用官方导出路径:
不要手工把 .pt checkpoint 转 ONNX 后就部署,会漏掉观测归一化器。
4. 材料与工具
第一版先围绕“能站、能走”的核心闭环采购。摄像头、ToF、音频和 NFC 不参与基础行走,可以在步态稳定后再增加。
下面的 BOM 是功能清单,不要求一次买齐。建议先购买主控、1–3 个舵机、总线接口和限流电源完成台架测试,再扩展到 15 个舵机和整机结构。
4.1 最小核心 BOM
- 主控:Radxa Zero 3W,RK3566,当前运行时目标平台
- 主接口与电源板:Pollen RPI Robot HAT,或经验证的等效方案
- 舵机:Dynamixel XL330 ×15,14 个策略关节 + 1 个嘴部舵机
- 具体舵机变体:第三方资料推断为 XL330-M288-T,市售版电压规格与 RL 电压模型存在差异,采购前必须核对
- 运动 IMU:实现 imu_to_dxl v2 接口的完整板卡与固件,ID 200;已有第三方原理图与 PCB 参考工程,但未打样、未实物验证,也未找到随工程交付的可编译或可烧录桥接固件,见第 8 章
- IMU 芯片:LSM6DSV16X,与当前 v2 数据路径匹配
- 电池:官方运行时以 NP-F550 类 2S 锂离子为背景,DIY 电源设计另行验证;不代表可直接给市售 XL330 供电
- 结构件:依据 MJCF 定位,逐件检查 STL,必要时重画;15 个刚体组不是 15 个打印件,见第 6 章的数量口径与试制方法
- 总线接口:使用 HAT 的三针 Dynamixel TTL 端口,或等效自动换向接口;1 Mbps、3.3 V 逻辑、单线半双工、Protocol 2.0
- 电源转换:HAT 板载主控电源,或独立稳定 5 V;舵机侧使用合规母线;HAT 输入范围不能代替舵机数据手册
- 电源保护:保险丝、总开关、快速断电和反接保护;台架和整机都需要
4.2 主接口 PCB 选择
RPI Robot HAT 不是只能根据照片重画的未知板卡。Pollen Robotics 已经公开 elec_RPI_Robot_HAT,仓库包含 KiCad 原理图与 PCB、生产用 Gerber、BOM、贴片坐标和机械模型。
这些是有价值的制作依据,在打板前须逐项核对 PCB 修订号、板框和固定孔、器件与连接器高度、40 针接口、电源网络,以及与所用 Radxa 和外壳的兼容性。
官方 PCB 的板框约为 65.0 × 30.9 mm,板厚 1.0 mm。设计卡槽、支柱和连接器开口时,应从该修订的 KiCad/Gerber 及实际器件尺寸建立配合,不能直接用仿真 STL 的近似板框。
HAT 集中四类功能:
- 把 Radxa 的 UART2 接到 Dynamixel TTL/RS-485 物理接口。Microduck 使用其中的三针 TTL 接口
- 接受电机连接器一侧的电源输入,并为主控生成电源
- 提供 TLV320AIC3104 音频 codec、板载麦克风和扬声器连接
- 提供 BMI088 和 Qwiic/Stemma 扩展接口,ToF 可由此接入
基础行走版可以不复刻音频、BMI088 和 Qwiic 部分,也可以不用完整原版 HAT,但不能把整板简单理解为音频附件。
采用简化方案时,要重新实现经过验证的单线半双工 TTL 收发、Dynamixel 接插件、主控稳定 5 V、共地和电源保护。
4.3 可选感知与交互
- 摄像头:IMX219 / Raspberry Pi Camera v2 路径,第三方根据设备树推导
- ToF:VL53L5CX 或 VL53L8CX,8×8;当前 tofd 支持两代,可接官方 HAT 的 Qwiic/Stemma 接口
- 音频 codec:TLV320AIC3104,官方 RPI Robot HAT 已公开原理图和 BOM
- 第二 IMU:BMI088,官方 HAT 实装,但当前运行时将其视为 dormant,不进入 RL 观测
- NFC:官方产品有两天线,第一版行走验证不需要
4.4 工具
- 数字万用表
- 可调限流电源
- 逻辑分析仪或示波器
- Dynamixel USB/TTL 调试接口
- 精度至少 0.1 g 的电子秤
- 游标卡尺
- FDM 或树脂打印机
- CAD 软件
- 螺纹规、钻头、铰刀和热熔螺母工具
- 机械吊架或测试绳
- 护目镜和耐火电池袋
第三方逆向认为,整机主要使用 M2 紧固系统,并推断了轴承尺寸和孔型。
5. 跑通仿真
第一项实际操作是在电脑上跑通官方训练环境,这样做有两个目的:
- 确认软件依赖和任务名称正确
- 在制作硬件前,亲眼看到策略的输入、输出和机器人关节如何对应
不需要真实舵机,主要是测试通过、训练冒烟测试能够运行,并能在仿真中播放一个策略。
5.1 四套资料
git clone https://github.com/pollen-robotics/microduck.git
git clone https://github.com/pollen-robotics/microduck_rl.git
git clone https://github.com/pollen-robotics/elec_RPI_Robot_HAT.git
git clone https://github.com/fanhao375/microduck-replica.git
作用分别是:
- microduck:真机 Rust 运行时、服务、设备树、配置和控制设计
- microduck_rl:MuJoCo 模型、训练环境、PPO、BAM、导出和 CPU 推理
- elec_RPI_Robot_HAT:官方 HAT 的 KiCad 工程、生产文件、BOM 和机械模型
- microduck-replica:第三方装配重建、紧固件和电控逆向参考
5.2 准备训练环境
当前 microduck_rl 要求 Python >=3.12,<3.13,并使用 uv 管理环境。
先按 uv 官方安装文档 完成安装。
再检查工具和显卡:
uv --version
nvidia-smi
进入 microduck_rl 后,后续的 uv run ... 会根据项目锁文件自动创建和同步 Python 环境,不需要先手工建立虚拟环境。
ARM 主机首次同步约 2 GB CUDA 依赖时,可先执行 export UV_HTTP_TIMEOUT=600,避免默认下载超时。
训练主路径要求 NVIDIA CUDA GPU。查看任务、运行部分 CPU 测试和 ONNX CPU 复演不需要本地 CUDA 训练。
5.3 检查任务注册表
cd microduck_rl
uv run list-envs
仓库当前包含行走、行走加跌倒恢复、起身、坐站、触地拾取、踢球、前滚翻和多种轮滑任务。
5.4 运行测试
uv run --with pytest pytest tests/这些 CPU 测试会检查关节索引、奖励符号、NaN 防护等基础约束。
5.5 训练冒烟测试
官方项目把“64 个环境、5 次迭代”作为低成本冒烟测试,用来提前发现配置、观测和导出问题。
5.6 正式训练
官方给出的参考是现代 CUDA GPU 上约 1–2 小时可得到可用步态,但实际时间取决于 GPU、代码版本和训练配置,不能作为保证。
本地没有 CUDA GPU 时,可以让同一条命令通过 Hugging Face Jobs 执行:
会把任务提交到 Hugging Face Jobs,需要相应账号、权限和算力额度。
当前官方 MuJoCo Warp 训练路径要求 CUDA。
6. 从 MJCF 重建装配图与 CAD
仿真仓库里的网格不是一套可以直接生产的 CAD 图纸,每个 STL 只描述一个局部网格,真正的装配位置、父子关系和旋转轴保存在 MJCF 中。
本阶段任务是先恢复零件应该摆在哪里、绕哪里转,再把这些几何参考重建为可加工、可装配的参数化零件。
完成后,应得到一个包含 15 个刚体组和正确关节基准的 CAD 装配,而不是一堆堆在原点的 STL。
6.1 MJCF 比单个 STL 更重要
STL 只保存三角网格。MJCF 还保存:
- 刚体父子关系
- 关节轴线
- 关节限位
- 相对位姿
- 质量和惯量
- 碰撞几何
- keyframe
官方 RL 仓库当前主要模型包括:
- robot_walk.xml:行走,简化部分躯干/头部碰撞
- robot_groundcontact.xml:起身、坐站、拾取、踢球、翻滚等接触任务,原 allcollisions 家族的新名称
- robot_groundcontact_rollers.xml:对应的被动轮子任务
- robot_allcollisions.xml:新增的更完整碰撞模型;本快照任务配置尚未使用它,本文用其视觉网格恢复装配
- robot_*_backlash.xml:带关节回差的派生模型
行走模型为训练效率删除部分碰撞,不应直接拿它当完整机械干涉检查模型。
6.2 第三方装配恢复项目的输出
第三方 microduck-replica 中,使用官方 robot_allcollisions.xml 和其中引用的视觉网格完成了四类输出:
- 从 MJCF 恢复零位姿态下的运动学装配关系
- 将 47 个局部坐标系网格按刚体归并为 15 个装配部件
- 生成四张普通视图、两张爆炸图和一张分色对照图
- 导出 15 个已应用世界变换的 STL、一个整机合并 STL,以及源网格对照 JSON
该项目报告的零位外包尺寸约为 144 × 141 × 264 mm,整机合并网格为 796,792 个三角面,仿真刚体总质量约 737.2 g。
这些是第三方脚本对特定版本模型的输出,不是官方制造尺寸或成品称重值。
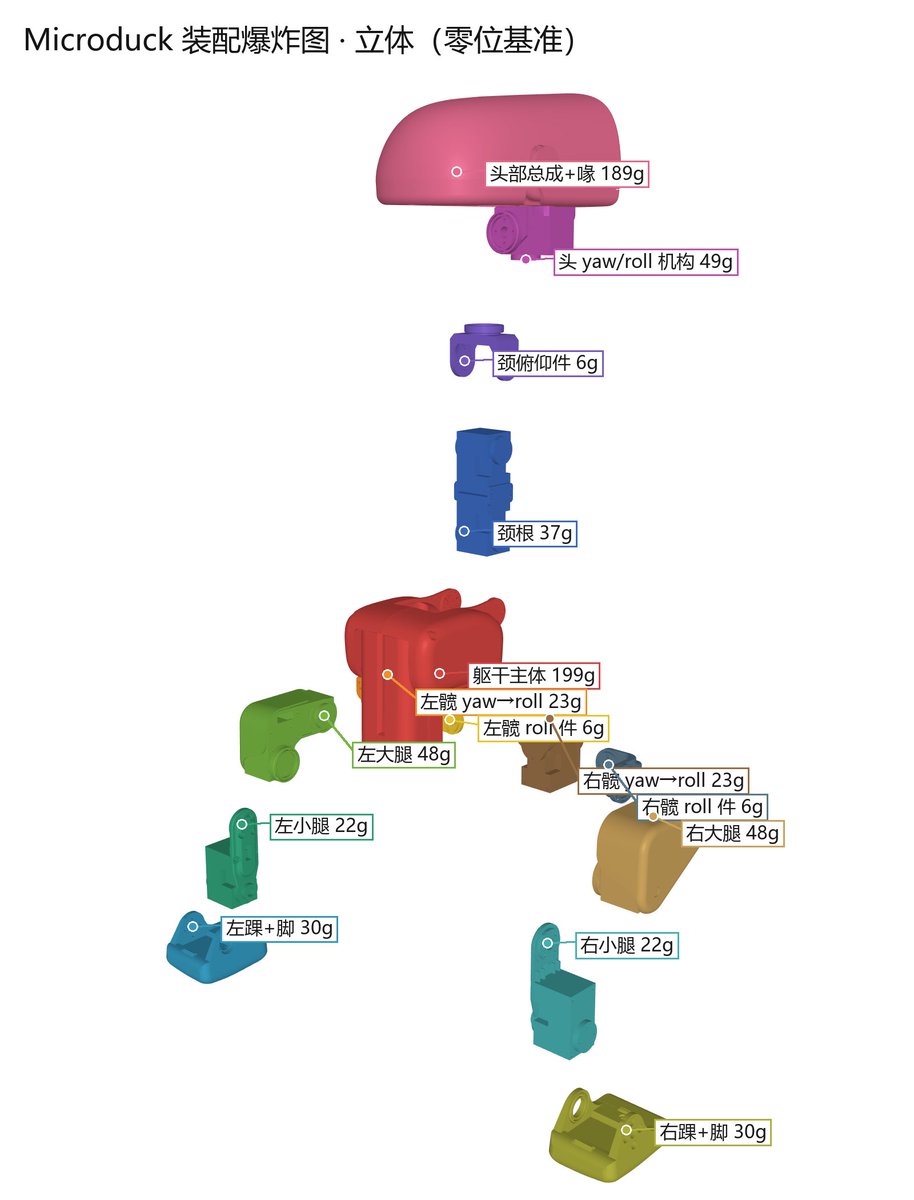
仓库导出的是已经摆到正确世界坐标的三角网格集合,便于一起导入 FreeCAD、Fusion 360、SolidWorks 或 Blender。它不是带特征树、配合约束、材料表和可编辑尺寸的原生 STEP/FCStd/SLDASM 装配体。
6.3 从 MJCF 得到装配树
第三方脚本按 MJCF 的 body 层级把网格归到 15 个刚体组。零位结构可概括为:
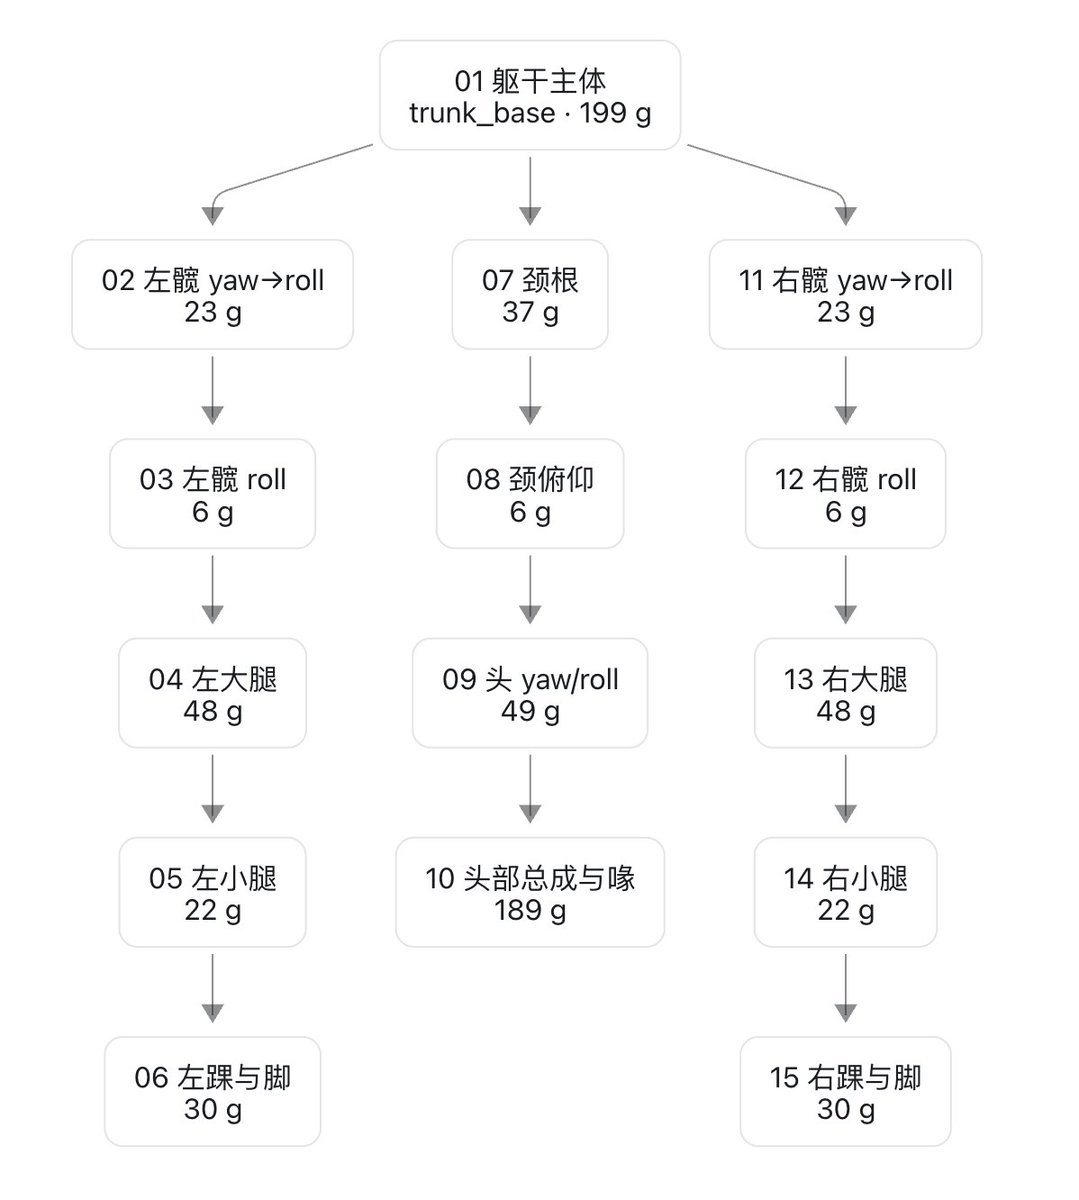
躯干和头部总成在仿真中分别约 199 g 和 189 g。这个质量分布提示头部对整机质心影响很大,摄像头、屏幕、扬声器或外壳材料一旦变化,应重新测量头部质量和惯量。
- 01 躯干主体(MJCF body:trunk_base):合并 10 个源网格,仿真质量 199 g
- 02 左髋 yaw→roll(yaw2roll):合并 4 个源网格,仿真质量 23 g
- 03 左髋 roll(hip_l):合并 2 个源网格,仿真质量 6 g
- 04 左大腿(upper_leg_left):合并 5 个源网格,仿真质量 48 g
- 05 左小腿(leg):合并 2 个源网格,仿真质量 22 g
- 06 左踝与脚(ankle_left):合并 4 个源网格,仿真质量 30 g
- 07 颈根(neck):合并 4 个源网格,仿真质量 37 g
- 08 颈俯仰(neck_pitch):合并 2 个源网格,仿真质量 6 g
- 09 头 yaw/roll(yaw_roll_motion):合并 4 个源网格,仿真质量 49 g
- 10 头部总成与喙(jaw_soft):合并 16 个源网格,仿真质量 189 g
- 11 右髋 yaw→roll(bearing_roll):合并 4 个源网格,仿真质量 23 g
- 12 右髋 roll(hip_l_2):合并 2 个源网格,仿真质量 6 g
- 13 右大腿(upper_leg_right):合并 5 个源网格,仿真质量 48 g
- 14 右小腿(leg_2):合并 2 个源网格,仿真质量 22 g
- 15 右踝与脚(ankle_right):合并 4 个源网格,仿真质量 30 g
同名源网格可能在多个位置实例化,因此源网格数是各刚体引用次数,不等于唯一 STL 文件数。
6.4 坐标变换
上游网格的顶点位于各自局部坐标系。直接把 47 个 STL 一起导入 CAD,它们会堆在原点附近,恢复装配必须使用 MuJoCo 在零位前向运动学后给出的每个 geom 世界位姿。
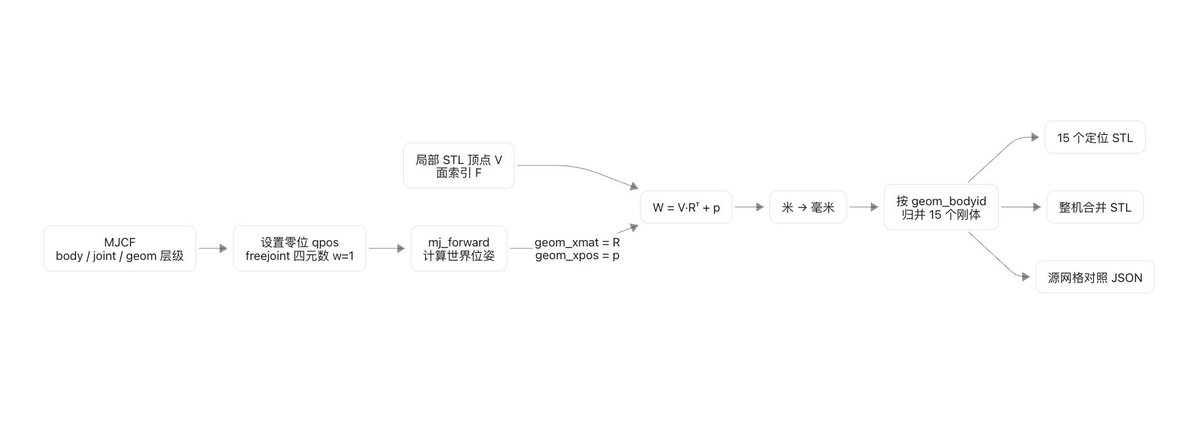
对应的数学关系是:
p_world = R_world_geom · p_local + t_world_geom第三方导出脚本中的等价实现为:
d.qpos[:] = 0
d.qpos[3] = 1.0                 # freejoint: qw = 1
mujoco.mj_forward(m, d)

mid = m.geom_dataid[g]          # 此处 g 已筛选为视觉 mesh geom
va, vn = m.mesh_vertadr[mid], m.mesh_vertnum[mid]
fa, fn = m.mesh_faceadr[mid], m.mesh_facenum[mid]
V = m.mesh_vert[va:va + vn]     # 编译后的顶点,不是另读的原始 STL
F = m.mesh_face[fa:fa + fn]     # 对应的局部面索引
R = d.geom_xmat[g].reshape(3, 3)
p = d.geom_xpos[g]
W_mm = (V @ R.T + p) * 1000.0
triangles_mm = W_mm[F]
脚本只选择 geom_group == 2 的视觉网格,并按 geom_bodyid 分组。
这一选择适合生成外观装配图,不代表碰撞几何、关节标记或工程基准已经被写入导出的 STL。
6.5 重现装配图与定位 STL
第三方脚本有一套独立于 RL 训练环境的轻量依赖。进入 microduck-replica 后,先建立虚拟环境:
python3 -m venv .venv
source .venv/bin/activate
python -m pip install mujoco numpy pillow
然后在仓库根目录执行:
# 拉取官方 microduck_rl 与 microduck 仓库
bash scripts/fetch_upstream.sh

# 从 robot_allcollisions.xml 重新渲染 7 张装配图
python scripts/render_assembly.py upstream/microduck_rl assembly-drawings

# 导出 15 个刚体分组 STL、整机 STL 和零件对照表
python scripts/export_assembly_stl.py upstream/microduck_rl cad
应看到脚本正常退出,cad 中同时存在 15 个分组 STL、00_Microduck_整机装配体.stl 和 零件对照表.json。
脚本依赖 mujoco、numpy 和 pillow,渲染还需要可用的 OpenGL 离屏上下文。
爆炸图不是从 CAD 约束自动生成的。第三方渲染脚本沿每个 body 的父链累加偏移,并以约 48 mm 的步长将链末端逐级移远。它表达的是运动学层级,不是实际拆装方向、螺丝抽出方向或线束拆卸顺序。
6.6 从定位 STL 建立可编辑 CAD 装配体
按以下步骤把第三方转成自己的工程装配:
- 将 01–15 的定位 STL 一次性导入,保持原始毫米单位和导入变换不变
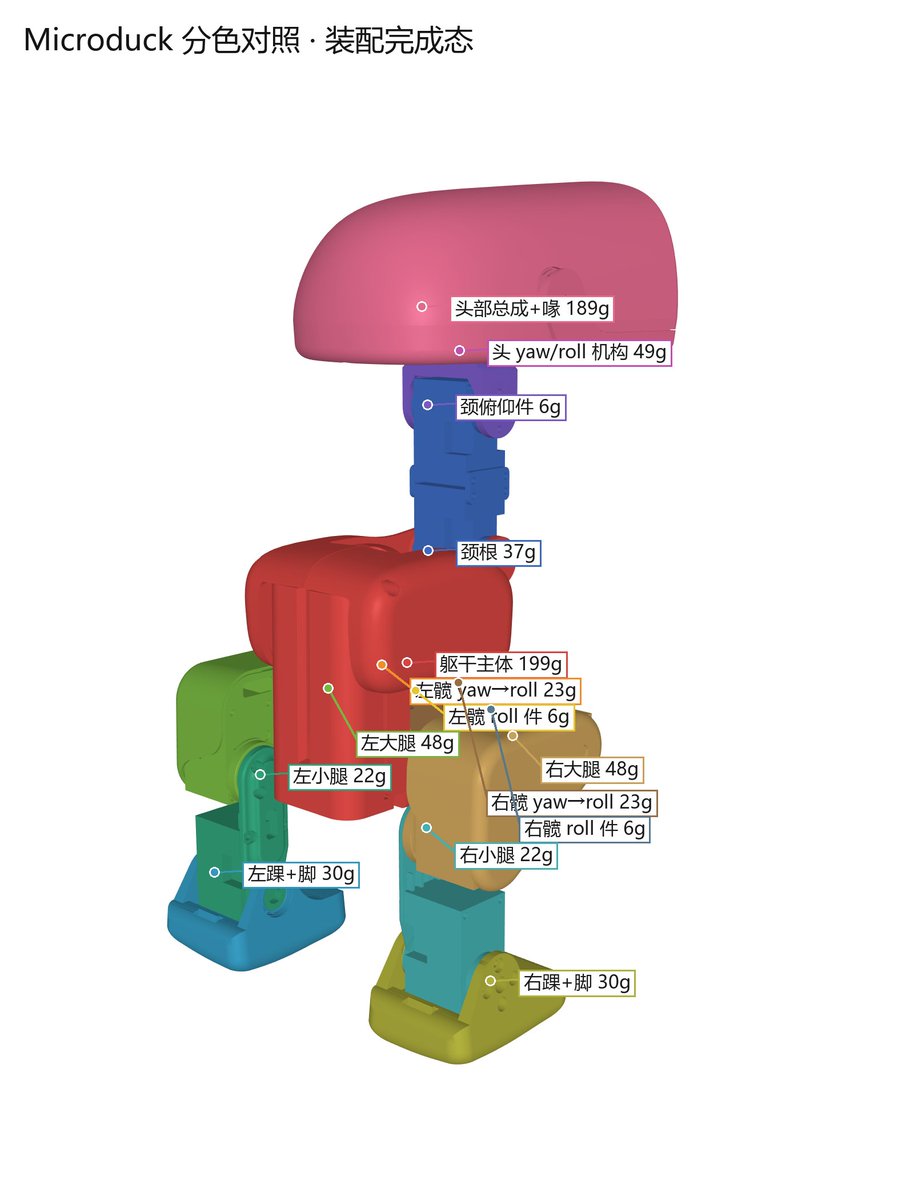
- 用 07_分色对照_装配态 .png 和 零件对照表 .json 检查是否有漏件、镜像错误或单位错误
- 把每个网格转换为独立 mesh/body,仅把它当作外形参考
从 MJCF 重新创建 14 个策略旋转副,并单独创建嘴部机构;
- 在每个 joint 的 pos 建局部坐标系,以 axis 定义旋转轴,以 range 定义运动限位;
- 用参数化实体重画舵机支架、轴承座、壳体分缝、连接器孔和紧固件结构;
- 将视觉网格隐藏,只保留重画后的可制造零件做干涉和运动检查;
- 为每个总成建立质量、材料、版本和实测偏差属性。
若需要从 MJCF 计算 CAD 中的关节基准,可使用:
T_world_body = T_world_parent · T_parent_body(q=0)
p_world_joint = p_world_body + R_world_body · p_body_joint
axis_world_joint = R_world_body · axis_body_joint
定位 STL 本身不保存 joint pos、axis 或 range,所以只把网格导入 CAD 并不能得到可运动装配,必须同时读取 MJCF 关节定义。
6.7 从仿真网格到可打印工程件
定位网格进了 CAD,只说明恢复了模型里的摆放关系,还要检查哪些是真正需要制造的零件。先恢复 joint 基准和限位,再检查承力件的舵机、轴承和紧固件配合;单关节试片通过后,再做腿部和头颈总成。
本次按当前模型的视觉实例分类,结构类网格有 30 类、36 个实例;这是装配模型的核对口径,不是已确认的生产 BOM。数量重复的六类为 yaw2roll、bearing_roll、hip_l、upper_leg_rigidity_plate、leg、neck,各两件,其余结构类各一件。第三方打印清单中的 41 件与这份模型不一致,不能直接照抄。它也不包含足够的螺钉长度、垫片、线束与工艺信息。
建议把重新生成的 JSON 整理成自己的制造清单,逐项列出“网格名—所在刚体—实例数—制造/采购—材料—版本—配合结果”,不要以孔洞数量反推螺丝采购量。
真正的工程件还缺这些内容:
- STL 网格修复、封闭和合理减面;
- XL330 本体、舵盘、从动轴承和紧固件的真实安装界面;
- 热熔螺母、嵌件、螺钉头和工具操作空间;
- 轴承座压配或间隙配合公差;
- 关节全行程线束弯曲半径、夹线风险和连接器拔插空间;
- 壳体分件、打印方向、支撑面和层间受力;
- 软限位之外的物理止挡以及摔倒碰撞路径。
第三方紧固件分析可以作为孔型调查的起点,但孔径统计不能自动确定每一颗螺丝的长度、材料、锁紧方式和装配顺序。
6.8 单关节试制
至少验证:
- XL330 能否装入
- 输出轴与从动轴承是否同心
- 舵盘和外壳是否干涉
- 螺丝刀是否有实际操作空间
- 舵机线是否能转弯并承受全行程
- 正负限位是否与 MJCF 一致
- 连续摆动后孔位是否松动
- 摔落冲击是否会沿层纹劈裂
6.9 质量与质心
对每个装配总成单独称重,并记录:
- 左/右腿各段质量
- 躯干质量
- 头部与嘴部质量
- 电池、主控、HAT 和线束质量
- 整机质心位置
结构从约 800 g 增长到 1.2 kg,不是小误差,而是另一套执行器和动力学系统。若质量或质心明显改变,应更新 MJCF 并重训,不要只提高动作缩放硬顶。
6.10 材料选择
- 尺寸验证件:PLA
- 第一版可用结构:PETG、ABS 或 ASA
- 高负载关节:考虑 PA 或纤维增强材料,但先验证层间强度
- 轴承座:按实际打印机和材料做公差样条
- 螺纹位置:优先热熔螺母或贯穿螺栓,不要依赖薄壁塑料直接攻丝承受冲击
- 足底与软嘴:分别核对摩擦、柔性和连接方式,不应与承力结构统一用一种硬料打印,更换足底材料后须重测接触摩擦
7. 电源与 Dynamixel 总线
机械件能装起来后,电气系统仍应先留在台架上。RPI Robot HAT 把主控供电和 Dynamixel 物理接口集中到了一块板上,但它不会替你解决舵机选型、电池保护和整机瞬时电流。
Dynamixel 允许多颗舵机共用一条数据线,每颗设备仍要有唯一 ID。先把 HAT 或等效接口、1 Mbps 批量读写和限流供电跑稳定,再把 15 个舵机塞进狭窄的机身,后续排查会轻松得多。
7.1 先看清 HAT 上哪些电源脚相通
电源设计最容易混淆三件事:电池电压、舵机供电电压、主控的 5 V。HAT 没有把每个 Dynamixel 插口变成独立稳压输出。
下面是核对的 C1 PCB 电源网络关系,用于解释原理,不是可以照接的 DIY 接线图:
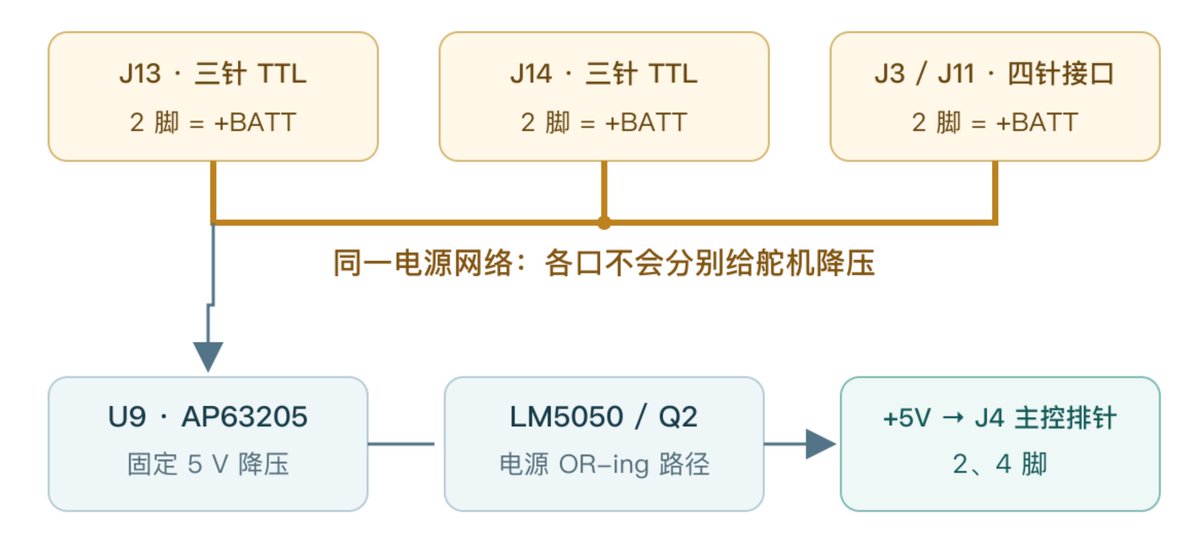
C1 接点与网络/作用:
- J13、J14 三针 TTL:1 脚,GND
- J13、J14 三针 TTL:2 脚,+BATT,两口共网
- J13、J14 三针 TTL:3 脚,TTL DATA
- J3、J11 四针接口:2 脚,同一个 +BATT;不是另一组独立电源
- U9 AP63205 输入:+BATT;固定 5 V 降压支路
- J4 主控排针:2、4 脚,+5V,与 +BATT 不是同一网络
把电池接到一个电机口,再把低压舵机接到另一个口,不会自动给舵机降压。两种不同电压源也不能分别接入这些共网端口。图中的电源转换支路面向主控,不是 15 个舵机的独立稳压器。
官方 HAT 资料标注 5–28 V 输入,但 U9 是固定 5 V 的降压芯片,不是升降压芯片。若前级仅提供 5 V,考虑芯片、开关路径和线束压降后,不能据此保证主控端仍有稳定的 5 V。C1 的 LM5050/Q2 电源 OR-ing 路径也不代表所有端口都有完整反接保护。TH1 位于 TTL 数据路径,不是电机电源上的限流器。
7.2 DIY 供电与运行时必须一起适配
市售 XL330-M288 手册规定 3.7–6.0 V,推荐 5.0 V。满电 2S 电池约 8.4 V,不能直接接给它。另一方面,官方 RL 执行器模型使用 6.5–8.2 V 的电压随机化,运行时也把舵机回报电压当作 2S 电池电压。现有材料不足以解释实物版本是否有特殊舵机或其他电源安排。不要用仿真参数覆盖器件规格。
给舵机加稳压只是第一步。当前运行时以 6.6 V 为空电量、8.2 V 为满电量,默认开启 safety.battery_empty_shutdown。若舵机改为 5 V,未适配的程序会把正常母线判为空电池,进入坐下后关机或直接解除扭矩并关机的路径。第一个有效读数就能作为电压平滑器初值,不应期待必有十秒缓冲。
制作前要落实以下四项,并在台架上联合验证:
- 分别定义电压域。 列明电池、舵机、主控及传感器的实际输入范围、额定与瞬时电流;若保留 C1,明确怎样与其共网电源脚兼容。本文不提供未经验证的割线、改焊或并接方案。
- 分别测量电池和舵机母线。 稳压后的 5 V 不再代表电池剩余电量,需要独立电池测量与对应的欠压处理。只降低软件阈值或永久关闭保护,不能恢复正确的电量估算。
- 对齐模型中的全部电压假设。 修改 BAM 的实际工作电压、随机化范围和最低电压等参数,并验证响应。运行时的 policy.voltage_adapt 默认关闭,若启用,还要处理其 6.0–9.5 V 钳位与标称电压假设。
- 实测瞬态。 分别观察舵机启动、多个关节同时动作和电源切换时的舵机母线、主控 5 V、远端压降与温升,再继续整机装配。
选择电源时按多舵机启动及堵转瞬态考虑线径、连接器、保险和物理断电。控制与传感器接口按设计共地。首次使用限流台架电源,不直接接电池。C1 生产配置不是 NP-F550 充电板,电池应使用匹配的独立充电方案。
本次没有完成适配市售 XL330 的整套电源、电池检测和 C1 改接实物验证。在这些项目完成前,可以继续做仿真、CAD 与独立单舵机测试,但不要把 5 V 舵机 + 原版默认运行时当作已经验证的整机方案。
7.3 总线物理层
当前官方基线:
- 接口:TTL 半双工
- 数据线:单线
- 数据逻辑:3.3 V TTL(ROBOTIS 标注 5 V tolerant)
- 协议:Dynamixel Protocol 2.0
- 速率:1,000,000 baud
- 端口:/dev/ttyS2
这里的 3.3 V 指数据线逻辑电平,不是舵机供电电压。官方 HAT 同时做出了三针 TTL 和四针 RS-485 Dynamixel 接口,Microduck 的 XL330 应接三针 TTL 端口。普通 USB-UART 的 TX、RX 两线直接并接不能代替半双工接口。如果不用官方 HAT,需要正确的收发或自动方向电路,并确认高阻态、上拉和电平兼容。
7.4 台架顺序
- 只给 HAT 或等效板上电,不接舵机,测量主控 5V 并确认没有异常发热;
- 启动 Radxa,确认 /dev/ttyS2 空闲;
- 通过 TTL 端口接一颗舵机,读取型号、ID、位置、电压和温度;
- 设置唯一 ID,并验证 1 Mbps;
- 增加第二颗并做 sync_read;
- 扩展到一条腿;
- 扩展到 15 颗;
- 最后加入 ID 200 的 IMU 板。
前几步使用独立的 Dynamixel 调试工具,并保持 robotd 停止。每次只增加一个变量。
8. IMU 到 Dynamixel 桥接
行走策略除了关节位置,还必须知道机器人正在向哪边倾斜。Microduck 没有让主控通过另一条 USB 或 I²C 路径单独读取运动 IMU,而是把 IMU 包装成一个 Dynamixel 从设备,与舵机共用同一条总线。
这里需要完整的传感器、桥接电路和固件,不是一块裸 LSM6DSV16X 模块。现有第三方 microduck-replica 提供原理图、PCB 工程、STEP、板框 DXF 和接线表,可以在这份设计上继续评审与开发,不必从空白开始。
8.1 运行时接口
imu_to_dxl v2 作为 ID 200 的 Dynamixel 从设备,与 15 个舵机在同一次 sync_read 中返回数据。控制环从地址 124 开始读取 12 字节,源码以半开区间 124–136 表示,末地址 136 本身不属于数据块。
当前路径使用 LSM6DSV16X 的 SFLP 姿态融合,12 字节块包含三轴陀螺和压缩的四元数分量。
字节与编码:
- 0..6:gyro x/y/z,三个小端有符号 i16,量程 ±500 dps,17.5 mdps/LSB;运行时转为 rad/s
- 6..12:SFLP 四元数 x/y/z,三个 IEEE fp16;运行时按单位四元数恢复 w
当前运行时默认把传感器原始轴映射为躯干轴 [+raw_z, +raw_y, -raw_x],并等待至少 25 个有效融合姿态样本后才把 IMU 标为就绪,约相当于 100 Hz 下的 0.25 s。替代板若安装方向不同,应修改安装四元数或固件映射,而不是在策略输入端临时交换数组槽位。
8.2 兼容板的数据路径
LSM6DSV16X 由小型 MCU 通过 SPI 或 I²C 读取,MCU 把陀螺和 SFLP 四元数打包到地址 124 开始的 12 字节区间,再以 ID 200 的 Dynamixel Protocol 2.0 从机身份接入半双工 TTL 总线。
需要落实板上稳压与逻辑电平、MCU 固件、Protocol 2.0 CRC 与字节填充、Sync Read 的回复顺序、寄存器一致更新及安装方向。
可以参考设计如下表,MCU、缓冲器、电源器件和板框不是从官方实物完整确认的 BOM。
- MCU:STM32G031F8P6
- 传感器:LSM6DSV16XTR,通过 SPI 连接 MCU
- TTL 收发缓冲:SN74LVC2G241DCUR
- 板上稳压:HT7533-1,配有局部保护与去耦设计
- 板框:45 × 22 mm、两层板,两个对角 M2 安装孔。非官方尺寸
安装时,运动 IMU 应与 trunk_base 刚性连接,不能装在会相对躯干转动的头部后仍沿用躯干观测。
8.3 验收条件
- 1 Mbps 下连续运行至少一小时无 CRC/超时错误
- 50 Hz 下每个样本都更新
- 静止时陀螺零偏稳定
- 旋转方向与仿真坐标系一致
- 直立时 projected_gravity 接近运行时期望
- 四元数归一化且无 NaN
- 翻转和跨越四元数符号时不产生突跳
- 上电后在姿态融合尚未稳定时明确报告“未就绪”,不要伪造零姿态
如果暂时无法实现这块板,可以先在台架上用 FakeIo 或修改后的传感器后端验证软件,但这不代表真机策略已经可用。基本行走不能长期依赖与训练模型不匹配的 USB IMU 临时方案。
9. 主控、Linux 与运行时
硬件总线稳定后,再把控制权交给 Radxa Zero 3W 上的官方 Rust 运行时。主控板负责启动系统服务、独占 UART、读取设备、运行 ONNX,并向上层应用提供控制接口。
本阶段先验证操作系统和守护进程,不加载真实行走策略。这样可以把 Linux 配置问题与机器人动力学问题分开。
9.1 开发板路径
官方开发文档当前要求在 Radxa Zero 3 上使用 Armbian 26.2.1 Minimal。官方 roadmap 记录了 Radxa Zero 3W 上的实际行走 bring-up。
由于官方安装文档和发布系统仍在演进,第三方复刻者应先阅读当前仓库中的:
docs/robot/install-dev.md
docs/robot/cheatsheet.md
docs/design/architecture.md
docs/design/robotd-design.md
不要只执行旧教程里的安装命令。开发构建可能涉及签名密钥、发布通道和官方板卡假设。
9.2 刷写并配置开发板
用 Armbian Imager (https://www.armbian.com/radxa-zero-3/) 选择 Radxa Zero 3 和 Armbian 26.2.1 Minimal。
为了与下面的命令和默认路径一致,建议在 Imager 的 profile 中把用户名设为 radxa,并填入 Wi-Fi 和密码。如果选择其他用户名,后文所有 radxa 和 /home/radxa 都要相应替换。
首次启动并接入网络后,从电脑写入 SSH 公钥:
ssh-copy-id radxa@<开发板_IP>下面的脚本必须从电脑上的 microduck 仓库根目录运行,不要在开发板上运行:
脚本会通过 SSH 传送开发密钥、配置系统、处理重启并在最后执行健康检查。--pause-btd-on-pair 用于规避部分 AIC8800 无线模块在手柄首次配对时的冲突。如果不使用手柄,它不影响基础行走闭环。仓库公开时通常不需要 DUCK_TOKEN。
配置结束后登录开发板并确认版本与服务状态:
ssh radxa@<开发板_IP>
robotctl version
robotctl health
9.3 HAT、GPIO 与设备树
官方 HAT 通过 40 针排针连接 Radxa。基础行走使用 UART2 驱动 Dynamixel TTL 总线,音频、BMI088 和外接 ToF 还会用到 I²C/I²S。
不要把插在 40 针排针上理解成系统一定会自动识别全部外设:当前生产文件中的 HAT EEPROM 位置未装,设备树 overlay 仍要由安装流程明确配置。
如果只验证行走,先让 UART2 和 TTL 总线工作,不要同时引入音频与 ToF。需要启用 HAT 的 I²C 外设时,再按当前 microduck 仓库的 overlay 和安装脚本配置。Radxa 的 I²C3 引脚复用会影响 USB-C PD 协商,不能照搬普通树莓派 HAT 教程。
9.4 UART2 登录控制台冲突
Armbian 默认可能在 /dev/ttyS2 启动 serial-getty,占住舵机串口。官方文档明确记录了这个问题。
先检查:
sudo fuser -v /dev/ttyS2若确认为登录控制台占用,再禁用:
sudo systemctl mask --now [email protected]不要在不知道占用者是谁时盲目停止系统服务。
9.5 总线独占
robotd、旧 runtime、调试脚本和 USB 适配器不能同时控制同一条串口。两个进程交错发送包会表现为随机硬件故障。
调试原则:
- 运行 robotd 时关闭其他舵机工具
- 用独立初始化命令前先停止守护进程
- 不要让系统登录控制台重新启用
- 所有维护脚本都应显式获取独占权
9.6 假硬件验证与无策略验证
--fake 不打开真实电机总线。--no-policy 只是取消策略加载,单独使用它仍会走真实硬件路径。
下面是在已安装 daemon 的开发板上进行假硬件检查的示例。先保持实体电机电源断开,并停止可能占用默认 socket 的真实 robotd 服务
sudo systemctl stop robotd
sudo /opt/robot/daemon/current/bin/robotd --fake --no-policy
在另一个 SSH 窗口读取状态:
robotctl health
robotctl monitor
检查 daemon 能否启动、接口能否读取、循环是否运行。fake 数据不是仿真动力学结果,也不能证明 IMU、真实串口或步态已通过。
结束时用 Ctrl+C 停止前台程序。只有第 7、8、10 章的电源、IMU 与单舵机准备完成,才重新交给真实 robotd 服务接管总线。无策略真硬件测试也要满足这些条件,不要把删掉 --fake 当作无风险的下一步。
10. 舵机编号、零位与整机校准
同一份策略只有在仿真和真机共享同一套“零点与正方向”时才有意义。校准不是让机器人看起来大致站直,而是建立舵机编码器读数、机械安装角和 MJCF 关节角之间的准确对应。
建议从单颗舵机开始,再校准一条腿,最后处理完整的 15 设备总线。任何方向错误都应在低幅度、无负载状态下发现。
10.1 单颗舵机配置
先把其他舵机全部从台架断开,使用与 XL330 相容的独立 Dynamixel 调试接口和工具,例如 ROBOTIS 的 DYNAMIXEL Wizard 2.0。按所购型号手册扫描当前 ID、波特率和固件版本,不要默认新舵机已经是本文所需的 1 Mbps。
关闭扭矩后,按手册设置位置控制模式、ID 和通信参数。EEPROM 项目的写入条件与 RAM 项目不同。每配置一颗,单独重新连接验证,再贴上第 2.1 节的 ID 标签,最后才并回总线。不要让多颗默认同 ID 的舵机一起接受广播配置。
建议逐颗保存以下记录:型号/固件、原 ID 与新 ID、1 Mbps 通信结果、工作模式、返回延迟、软限位、方向、零位以及小角度测试结果。
官方启动代码会校验并校正 return_delay_time=0、baud_rate=3(1 Mbps)、pwm_slope=255、shutdown=52 等少数项。
10.2 无负载方向测试
方向测试应在完整连杆安装前完成。对每个关节执行很小的正向命令,核对:
- 仿真中正方向
- 真实舵机正方向
- 编码器读数方向
- home pose
- 机械限位
- 左右镜像关系
10.3 home pose
home pose 是策略输出的参考中心:
target = home_pose + action_scale × action运行时把原始位置计数转换为:
q(rad)= 2π × raw / 4096 − π在这套读数约定下,raw=2048 对应 q=0。它并不会自动证明连杆此时已与 MJCF 的零角装配一致。舵盘安装、机械方向和任何零位配置都要一起核对。
如果某个关节零位偏 5°,策略看到的是在正确位置,真实机械却已偏离。它会用其他关节补偿,常见结果是抖动、歪站、膝盖过热或一迈步就倒。
10.4 整机缓慢回到 home pose
机器人必须先固定在吊架或支架上。确认 15 个舵机和 IMU 状态正常后,用官方命令给关节上电,并在约两秒内渐变到 home pose:
sudo robotctl robot init这条命令会移动所有关节,而且不需要加载策略。若方向、零位或机械干涉有任何异常,立即断电。完成检查后,用下面的命令解除扭矩:
sudo robotctl robot relax --yesrelax 后机器人会失去支撑并倒下,所以必须先由支架或手稳妥承重。这两条命令都通过 robotd 访问总线,不要同时运行另一个舵机调试程序。
10.5 校准验收
- 断电后手动摆到 home pose,左右结构应对称
- 读取的 14 维关节位置应接近训练定义
- 所有关节在小范围运动时无碰撞
- 嘴部 ID 34 可单独运动,不影响策略索引
- 15 颗舵机温度、电压和位置都能读到
- IMU ID 200 的样本连续更新
- 总线 50 Hz 连续运行一小时无持续丢包
11. 训练、导出与部署策略
机械质量、舵机、电压和控制频率与模型对齐后,才能把仿真策略迁移到真机。
训练得到的 checkpoint 不能直接交给 Rust 运行时。需要通过官方导出脚本转换为包含观测归一化的 ONNX 文件。
我们需要完成同一个 ONNX 能在 CPU MuJoCo 中正确复演,并满足真机运行时的输入、输出和延迟要求。
详细资料可参考:

11.1 选择匹配的模型
第一版应尽量保持:
- XL330 执行器
- 相同的 14 关节顺序
- 相近质量和惯量
- 相同关节限位
- 相同控制频率
- 相同动作缩放和运行时后处理
- 相同 IMU 坐标系和观测单位
11.2 sim-to-real 配置
官方项目还包括:
- BAM M6 的 XL330 电压级执行器模型
- 反电动势
- Coulomb、Stribeck 和负载相关摩擦
- 电池电压随机化
- 负载压降
- 命令延迟
- 摩擦随机化
- 编码器偏差和 IMU 误差
- 可选的 ±1° 回差模型
- 观测噪声与 NaN 防护
删掉这些内容,仿真里的策略可能更漂亮,但真机迁移通常更差。
11.3 检查训练结果
观察内容如下:
- 足底是否持续打滑
- 头部是否用作不合理的配重
- 是否通过撞地获取奖
- 关节是否长期贴限位
- 动作是否高频抖动
- 碰撞是否依赖被简化掉的模型区域
11.4 ONNX CPU 复演
uv run scripts/infer_policy.py --walking output.onnx这一步使用部署用 ONNX,而不是训练 checkpoint,可提前发现导出、归一化和命令布局错误。
11.5 把 ONNX 放到机器人上
先从电脑把策略复制到开发板:
scp output.onnx radxa@<开发板_IP>:/home/radxa/my_walking.onnx
ssh radxa@<开发板_IP>
在开发板上运行交互式配置工具:
sudo robotctl configure将 policy.walk 指向新文件。写入 /etc/robot/robotd.toml 后,对应配置应为:
[policy]
walk = "/home/radxa/my_walking.onnx"
保存时接受工具给出的 robotd 重启建议,也可以退出后显式重启并检查:
sudo systemctl restart robotd
robotctl version
robotctl health
robotctl monitor
如果模型路径错误、ONNX 无法加载或输入输出宽度不是 61/14,robotctl health 会报告异常。修复前不要给机器人上扭矩。再次运行 sudo robotctl configure,在 policy.walk 上按 u 恢复默认值,即可重新使用随官方 release 提供的策略。robotctl monitor 会持续显示实时状态,按 Ctrl+C 退出。
11.6 部署检查
- ONNX 输入 [1,61]
- ONNX 输出 [1,14]
- 由官方导出脚本生成
- 观测归一化器已烘入
- 14 个动作顺序正确
- 嘴部槽位不会吞掉右腿 action 9
- home pose 与真机零位一致
- action scale 与策略版本一
- 运行时滤波与训练/官方配置匹配
- 推理 warm-up 成功
- 单次推理稳定小于控制周期预算
- 任何 NaN 或非有限目标都会被拒绝
策略本身不内嵌动作 EMA,头部和腿部低通位于运行时后处理链。
12. 分级真机调试
第一次真机测试的目标不是行走,而是逐层排除错误。先验证一颗舵机,再验证一条腿、完整总线、IMU、home pose 和离地策略。只有前一级结果正确,才让机器人承担更多重量和自由度。
把“接线错误、索引错误、零位错误和策略不匹配”分开处理,避免整机摔倒后只能猜测原因。
12.1 十级调试顺序
任一级出现方向、限位、供电、温升、时序或通信异常,都应停在该级修复,不要带着已知问题进入下一阶段。
推荐顺序:
- Test 1:单舵机 读取位置、速度、电压、温度,做 ±5° 小运动。
- Test 2:一条腿 卸载或悬空,验证五关节顺序、方向和限位。
- Test 3:15 舵机在线但扭矩关闭 确认每个 ID 唯一,状态读取稳定。
- Test 4:加入 IMU 确认 16 个设备一次
sync_read能稳定运行,姿态方向正确。 - Test 5:缓慢回 home pose 机器人固定在吊架上,使用缓慢插值,观察是否有反向或干涉。
- Test 6:脚离地运行策略 检查动作顺序、幅度和对称性。此时不能判断平衡性能,但能发现严重映射错误。
- Test 7:双脚接触、外部扶持 只加载站立策略,逐步增加支撑负载。
- Test 8:保护绳下独立站立 地面铺软垫,急停在手边,先测试 5–10 秒。
- Test 9:扶持行走 小速度命令,记录 IMU、关节、action、目标和总线时序。
- Test 10:短距离自由行走 从 0.2 m 开始,不以“一米”作为第一次目标。
12.2 调试日志
先用 robotctl monitor 观察实时状态;需要保存机器可读日志时,可以使用:
robotctl monitor --json --hz 50 > run.jsonl最少记录:
- 61 维 observation
- 14 维 action
- 15 个目标位置
- 15 个实测位置和速
- IMU 原始块与投影重力
- 母线电压
- 各舵机温度
- 控制周期、读写耗时和丢包
- 视频
没有日志的摔倒只能重看视频猜,有日志的摔倒可以与 MuJoCo 同步对比。
13. 硬件变化与重新训练
强化学习策略会适应训练模型中的重量、惯量、摩擦、回差和执行器响应。更换舵机、加厚外壳或改变电池位置,不只是机械层面的修改,也改变了策略面对的动力学系统。
小改动先实测并回填模型,当质量、质心或执行器特性明显变化时,应重新训练,而不是只靠增大动作幅度补偿。
以下变化通常会破坏现成策略的迁移条件:
- 换成不同型号舵机
- 关节减速比、速度或力矩曲线变化
- 关节回差变化
- 舵机通信延迟变化
- 整机增重或质心移动
- 腿长、足底形状或摩擦改变
- IMU 安装角度变化
- 控制频率改变
- 位置增益或动作滤波改变
- 电池电压范围改变
正确做法不是只调 action_scale,还要:
- 测量新硬件
- 更新 MJCF,质量、惯量、几何、限位
- 辨识执行器,摩擦、回差、延迟
- 更新 domain randomization
- smoke test
- 重新训练
- 导出 ONNX
- CPU 复演
- 真机扶持测试
14. 常见故障排查
排查时先判断问题属于哪一层:设备是否在线、控制周期是否稳定、关节映射是否正确、仿真与真机是否一致。一次只改变一个变量,并保存修改前后的日志。
下面的表格按“现象 → 高概率原因 → 第一项检查”组织,可作为台架和真机测试时的快速索引。
- 所有舵机都不可见:/dev/ttyS2 被登录控制台占用、未供电、物理层错误;优先检查 fuser、母线电压、半双工接口。
- 单颗舵机偶尔掉线:连接器、线径、重复 ID、return delay、压降;优先检查单颗台架、ID 表、示波器。
- 16 设备时达不到 50 Hz:返回延迟、总线错误、第二写入者、IMU 响应慢;优先检查 EEPROM、独占端口、时序日志。
- 姿态静止不动但总线无报错:IMU 样本冻结;优先检查样本计数、连续块是否完全相同。
- 一上扭矩就猛烈撞限位:关节方向、零位、动作映射或单位错误;优先检查单关节小运动、home pose、action 顺序。
- 左腿正常、右腿乱动:嘴部 index 9 插入错误或右腿映射错一位;优先检查 14 动作到 15 槽目标的映射。
- 仿真正常,ONNX CPU 复演异常:导出或观测归一化器错误;优先检查只用官方 scripts/export.py。
- CPU 复演正常,真机立即倒:质量/质心、IMU 坐标、零位、滤波、执行器模型不匹配;优先检查与仿真逐项对齐日志。
- 站立正常,迈步就掉电重启:电源瞬态、线阻、稳压器余量不足;优先检查示波器测舵机母线和 5 V。
- 关节持续发热:零位偏差、结构卡滞、增益或摩擦不匹配;优先检查无负载电流、机械手感、目标-实测误差。
- ToF 服务慢或影响系统:I²C 配置、固件加载、错误地放进控制环;优先检查独立运行 tofd,不要阻塞 robotd。
- 更新后行为变了但版本看似正确:守护进程未重启、策略和二进制不匹配、配置覆盖;优先检查 robotctl version、health、策略路径。
15. 项目验收清单
不要只用“走起来了”来判断项目是否完成。按下面的清单逐项验收,可以保证仿真、机械、电气、软件和真机结果都能够重复,而不是偶然成功一次。
仿真与训练
- [ ] uv run list-envs 正常
- [ ] CPU 测试通过
- [ ] 64 个环境 / 5 次迭代的冒烟测试通过
- [ ] 策略可在仿真查看器中运行
- [ ] ONNX 由官方脚本导出
- [ ] ONNX CPU 复演正常
机械
- [ ] 关节树和轴线与 MJCF 一致
- [ ] 15 个刚体组与分色装配图、零件对照表.json 一致
- [ ] 在 CAD 中重建了 joint pos、axis 和 range,没有把定位 STL 当作可运动装配
- [ ] 单关节测试件通过
- [ ] 左右腿方向和限位正确
- [ ] 全行程干涉、线束运动包络和工具拆装空间已检查
- [ ] 每个总成已称重
- [ ] 质心和整机质量已记录
- [ ] 线束在全行程不拉扯、不夹线
电气
- [ ] 电源有限流、保险和物理急停
- [ ] 实测舵机母线在所购舵机的数据手册范围内,未依据第三方推测直连 2S
- [ ] 主控 5 V 在舵机动作时稳定
- [ ] 15 个舵机 ID 唯一
- [ ] 1 Mbps 总线稳定
- [ ] ID 200 IMU 连续更新
- [ ] 50 Hz 运行一小时无持续错误
软件与校准
- [ ] UART2 无第二占用者
- [ ] home pose 与实物零位一致未错位
- [ ] home pose 与实物零位一致
- [ ] 关节方向、单位和范围一致
- [ ] robotctl health 可读
- [ ] 策略输入输出形状正确
- [ ] 观测归一化器、action scale 和滤波匹配
真机
- [ ] 吊架下回 home pose
- [ ] 离地运行策略无异常
- [ ] 扶持站立稳定
- [ ] 保护绳下独立站立
- [ ] 小速度扶持行走
- [ ] 短距离自由行走
- [ ] 每次测试有日志和视频
本文提及与引用
原文提到的内容里,已在本站整理好的可以直接接着读;标注「原文来源」的还没有整理成站内文章。
- 从零跑通 Microduck 强化学习训练与仿真模拟内嵌推文 · 站内已整理 · 这篇内容记录从零跑通 Microduck 强化学习训练与仿真的工程流程,前半部分介绍项目组成、训练与仿真分工、PPO 与策略控制原理、软硬件环境
内容核验说明
价值在于把 Microduck 从仿真到真机的接缝摊开:舵机 ID 与策略索引的对应、61 维观测字段顺序、嘴部槽位插入、ONNX 归一化器、UART2 被登录控制台占用、仿真 6.5–8.2 V 与市售 XL330 的 5 V 冲突。这些对不上的地方,官方文档基本没写。适合有 3D 打印和 Linux 基础、准备动手的人当核对清单。
文中的仿真刚体质量、整机外包尺寸、网格面数、BAM 电压随机化区间等数据来自原作者公开披露及第三方逆向项目输出,诀.com 未独立验证。作者本人标注 IMU 桥接板未打样、未实物验证,适配市售 XL330 的电源与电池检测方案也未完成实物验证, experiencia 型步骤结果不保证复现。评论区整合
根据评论整合来看,多数人只是惊叹和调侃,说这是硬核开源、复刻速度比华强北还快,也有人认为这只鸭子比宇树的产品更值钱。少数提到实操层面:有人说看不懂先收藏,觉得交给 codex 能完成大部分工作;有人直接点出 15 个舵机是最贵的部件,并估算整机约 399 元。评论里没有技术质疑,也没有复刻成功的反馈。
基于原帖公开评论整理,只反映讨论中的观点与反馈,不代表诀.com 立场。原始来源
原作者:yishan(@tspy)
本文对公开来源内容进行了结构化整理,原观点与内容归原作者所有。
查看原文